

知识分享


人形机器人关节驱动为什么用上碳化硅?低功耗长续航逻辑
作者:芯火元科技 来源:本站 发布时间:2026-10-14 浏览:2
人形机器人用碳化硅不是为了跑得更快,而是为了同样一块电池多干活:关节驱动器换上 SiC 器件后,开关损耗下降、发热减少,续航和温升同时改善。对自重极度敏感的人形机器人来说,效率提升一分,意味着电池可以小一分、散热可以轻一分,这是双重收益。
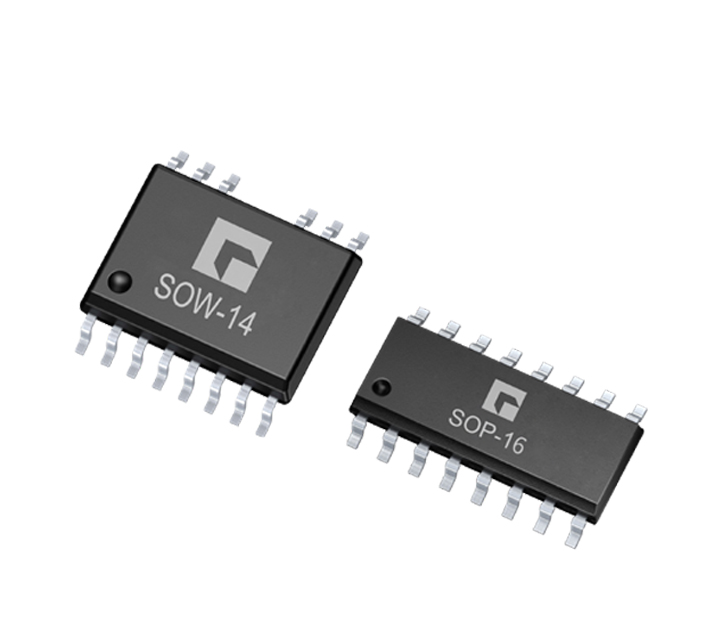
图1:隔离驱动芯片(机器人关节驱动器栅极驱动方案)
机器人关节驱动的工况有多特殊
机器人关节电机和电动车主驱完全是两种工况:关节要频繁加减速、频繁正反转,还经常工作在堵转和低速大扭矩状态,驱动器电流波动大、散热空间却极小。一个人形机器人有几十个关节,每个驱动器都要塞进狭小结构里靠自然散热。这种“功率不小、体积很小、散热很难”的工况,正是碳化硅最擅长的场景。
碳化硅在关节驱动里的三个收益
- 续航收益:开关损耗低,驱动器效率提升,同样电池容量下机器人工作时间延长。关节数量多,单关节省下的损耗乘以几十倍就很可观。
- 散热收益:损耗变成热量,损耗低了,驱动器的温升就下来了。在没有风冷条件的关节内部,温升下降直接决定了能否持续输出额定扭矩。
- 体积收益:开关频率可以做高,滤波和母线电容的体积缩小,驱动器更容易塞进关节的有限空间。
核心结论:关节驱动选碳化硅的账要按整机算——单看器件贵了,但电池、散热、结构件省下来的重量和成本,往往超过器件本身的差价。
主驱和关节驱动的器件选型差异
| 对比项 | 电动车主驱 | 机器人关节驱动 |
|---|---|---|
| 单机功率 | 上百千瓦 | 几百瓦到几千瓦 |
| 器件形态 | 大功率模块为主 | 分立器件 + 驱动芯片为主 |
| 核心诉求 | 功率密度与成本 | 效率、体积与低发热 |
| 开关频率 | 几千赫兹到十几千赫兹 | 可做到几十千赫兹 |
| 散热方式 | 液冷为主 | 自然散热/结构散热为主 |
关节驱动功率小但数量多、集成度要求高,选型逻辑更接近精密伺服驱动,而不是缩小版的主驱逆变器。
关节驱动选型的三个判断点
- 电流等级按堵转工况选:关节堵转时的电流远大于额定运行电流,器件的电流规格要按最恶劣工况留余量,不能只看额定点。
- 驱动保护要齐全:几十个关节串联工作,一个驱动器故障就可能让整机停摆,DESAT 短路保护、欠压保护这些功能一个不能少。
- EMI 要提前考虑:高频开关在紧凑结构内容易产生干扰,影响编码器和传感器的信号,驱动布局和滤波要同步设计。
问:机器人关节驱动用 GaN 行不行?
答:小功率关节可以考虑,GaN 的高频特性很好。但 GaN 目前的电压和电流规格覆盖不如 SiC 全,大扭矩关节还是 SiC 更稳妥。选型时按具体关节的功率等级分开看,不要一刀切。
问:SiC 器件贵,会不会推高机器人整机成本?
答:单看 BOM 是涨了,但整机账可能反而降:效率提升后电池可以配小一点,散热结构可以简化。头部厂商已在和器件厂联合开发,说明这笔账在量产规模下算得过来。
问:现有伺服驱动方案能直接换 SiC 升级吗?
答:要重新评估驱动和布局。SiC 开关速度快,对驱动回路的杂散电感更敏感,直接代换可能引发振荡和 EMI 问题。建议按 SiC 的特性重新做驱动设计,而不是简单替换。
选型时可以同步确认的产品
武汉市芯火元科技有限公司提供碳化硅MOSFET分立器件、隔离驱动芯片、碳化硅模块等功率器件,可按机器人关节的功率等级和集成度要求提供器件与驱动的搭配建议。把关节功率、开关频率和散热条件发给武汉市芯火元科技有限公司的技术支持,可以帮你核对器件应力与驱动方案。开关损耗的解读方法可参考本站《SiC MOSFET开关损耗参数怎么看?双脉冲测试条件解读》。产品咨询:134-1033-7175。
